Un mismo aprendizaje para distintos cuerpos
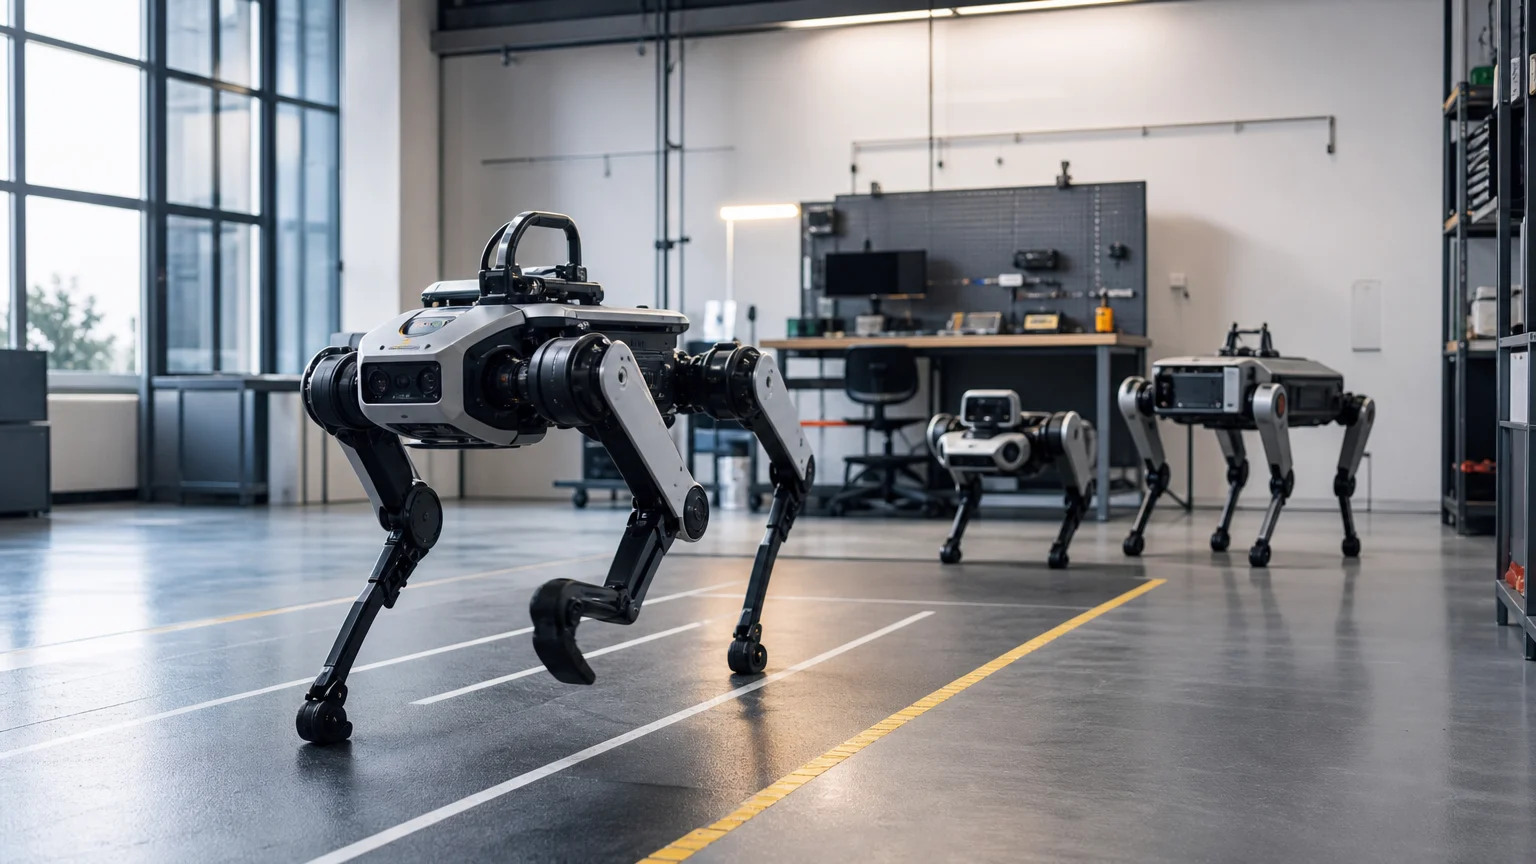
La Universidad de Maryland presentó este 21 de septiembre MorFiC, un sistema desarrollado junto con George Mason University para transferir políticas de locomoción entre robots cuadrúpedos de distintas características sin reentrenarlas. La propuesta aborda una cuestión relevante para la automatización: cuánto del software que permite desplazarse a un robot puede aprovecharse cuando cambia la plataforma física.
El sistema se denomina Morphology-aware FiLM Critic. Según los investigadores, el entrenamiento sobre un único diseño requiere alrededor de dos horas. El trabajo fue aceptado en la Conference on Robot Learning 2026.
Para las empresas que evalúan incorporar robots móviles, el interés no reside únicamente en ese tiempo de entrenamiento. La posibilidad de reutilizar una capacidad aprendida podría reducir parte del esfuerzo necesario para adaptar el control de locomoción a otro equipo.
Qué se transfiere y por qué importa
Una política de locomoción es el componente de control que relaciona la información disponible sobre el robot con las acciones necesarias para desplazarse. Transferirla supone aprovechar ese comportamiento aprendido en un cuerpo con características diferentes, en lugar de repetir su entrenamiento para cada plataforma.
El alcance anunciado para MorFiC se concentra en robots de cuatro patas. No equivale a disponer de un software universal para cualquier máquina ni permite extrapolar los resultados a humanoides o vehículos con ruedas.
Desde una perspectiva industrial, la propuesta apunta a separar parcialmente el aprendizaje de la locomoción de un diseño físico concreto. Si esa capacidad resulta aplicable a las plataformas que utiliza una organización, podría facilitar la reutilización de trabajo técnico al ampliar o modificar su flota.
El ahorro potencial está en evitar trabajo repetido
La lectura empresarial del avance es condicional: evitar un nuevo entrenamiento podría reducir recursos dedicados a una parte del proceso de adaptación. También podría hacer menos costosa la evaluación de distintos cuadrúpedos, al permitir que parte del software de locomoción acompañe al cambio de hardware.
Sin embargo, las dos horas indicadas por los investigadores corresponden al entrenamiento sobre un único diseño. No deben interpretarse como el tiempo total necesario para desplegar un robot en una instalación industrial ni como una medida directa del ahorro frente a otros métodos.
La información facilitada no cuantifica una reducción de costes. Para establecerla haría falta comparar el esfuerzo completo de adaptación, incluidas las comprobaciones e intervenciones que requiera cada plataforma.
Reutilizar no significa prescindir de la validación
Para un responsable de automatización, la distinción esencial es entre transferir una política sin reentrenarla y poner en servicio un equipo sin ajustes ni pruebas. Lo primero es la capacidad anunciada; lo segundo no se desprende de ella.
Antes de trasladar esa promesa a una decisión de compra, convendría conocer qué diferencias físicas admite el sistema, en qué condiciones mantiene su desempeño y qué tareas de integración siguen siendo necesarias.
MorFiC plantea así una vía para reducir la dependencia del software de locomoción respecto de un cuerpo específico. Su posible valor económico estará en cuánto trabajo permita reutilizar sin trasladar un esfuerzo equivalente a la integración y la validación.